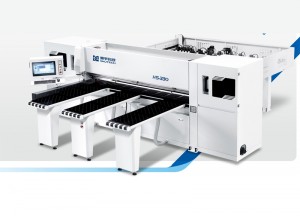
HK380 Computer CNC Panel See
HK380 Computer CNC Panel See
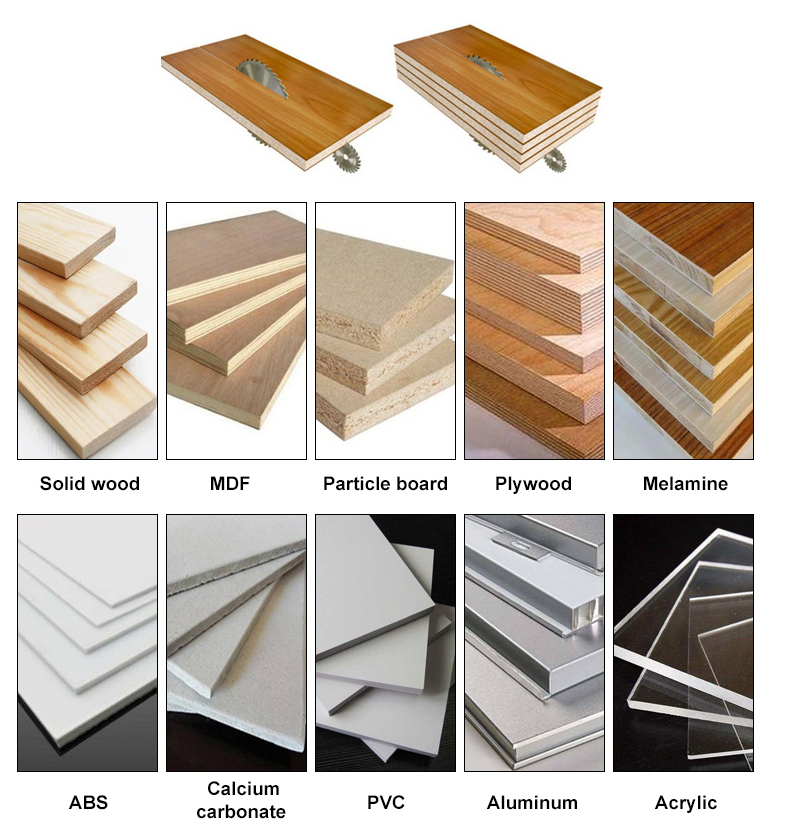
1. Jee no der Breet vun der Inputplack, schneid déi gewënscht Plack of a bréngt se séier zréck an den ursprénglechen Aarbechtszoustand.
2. D'Schnëttgeschwindegkeet gëtt duerch e Frequenzwandler kontrolléiert, deen d'Placke vu verschiddenen Déckten a verschiddene Materialien iwwerwanne kann.
3. D'Fütterung benotzt e pneumatesche schwiewende Perlendësch, an dat schwéiert Plackematerial ass einfach ze wiesselen. De Roboter fiddert automatesch, huet eng niddreg Aarbechtsintensitéit an eng héich Produktiounseffizienz.
4. Benotzt en importéierten Delta-Servomotor fir künstlechen Feeler ze eliminéieren an d'Dimensiounsgenauegkeet ze verbesseren.
| KS-829CP | PARAMETER |
| Maximal Schnëttgeschwindegkeet | 0-80m/Minutt |
| Maximal Carrier Maximalgeschwindegkeet | 100m/Minutt |
| Haaptsägemotorleistung | 16,5 kW (optional 18,5 kW) |
| Gesamtleistung | 26,5 kW (optional 28,5 kW) |
| Maximal Aarbechtsgréisst | 3800L * 3800W * 100H (mm) |
| Minimal Aarbechtsgréisst | 34L*45W(mm) |
| Gesamtgréisst | 6300x7500x1900mm |
Erfëllt d'Ufuerderunge vun der Groussplackeveraarbechtung, mat enger maximaler Sägegréisst vun 3800 * 3800 mm an enger Sägedéckt vun 105 mm, an enger méi breeder Anwendbarkeet.
Maschinndetailer
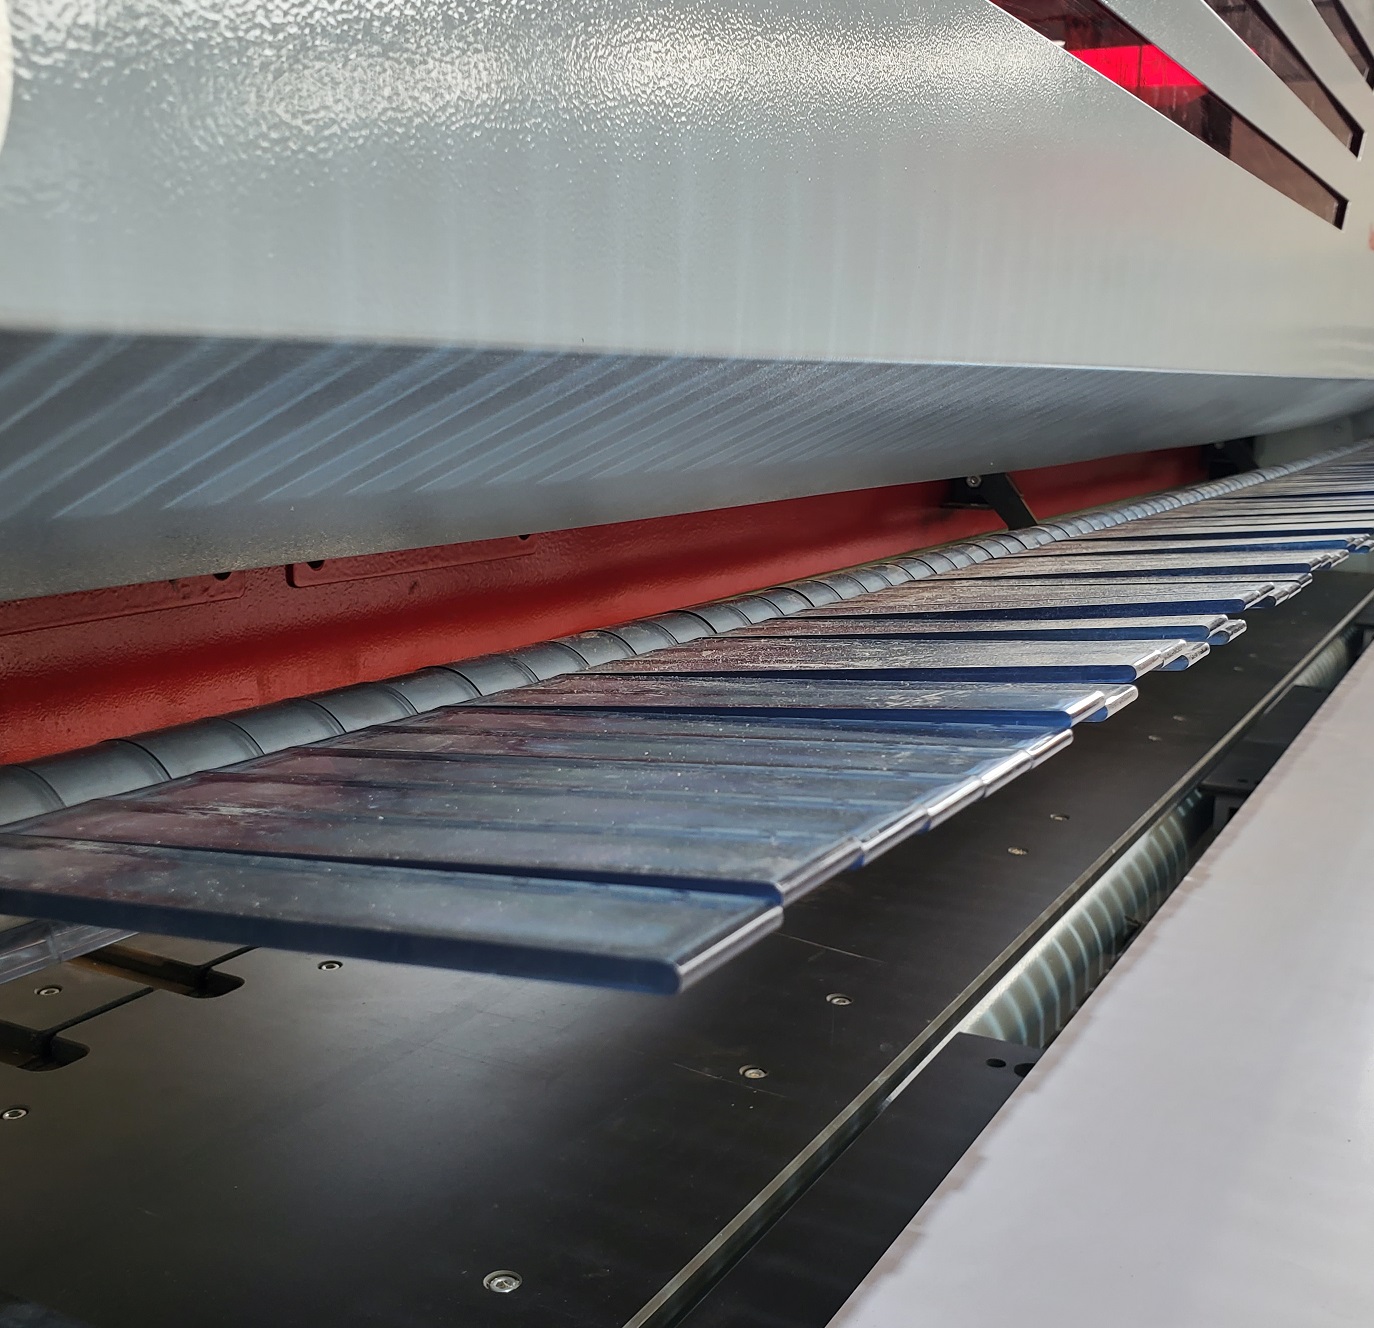
Erfëllt d'Ufuerderunge vun der Veraarbechtung vu grousse Placken, mat enger maximaler Sägebréisst vun 3800 * 3800 mm an enger Sägebréisst vun 105 mm, an enger méi breeder Uwendungsberäich.

Servo mechanesch Klemmhand
11 eenzeg gréisst Design mechanesch Clip

De Roboterarm benotzt héichpräzis Schneckenradreduzéierer an Zännradzuch, mat enger Schnëttgenauegkeet vun ± 0,1 mm

Den Aarbechtsdësch ass aus enger pneumatescher schwiewender Plattform gemaach. Et ass ganz einfach, d'Paneele ze beweegen.
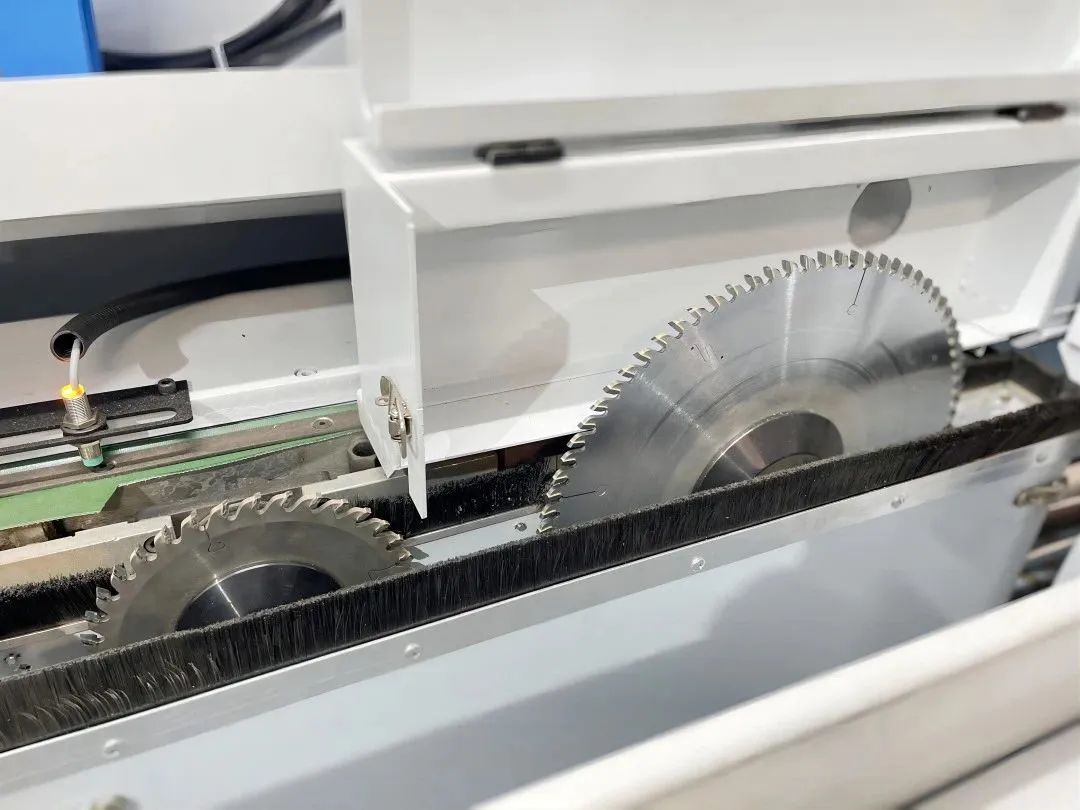
D'Ritsäge kéint automatesch jee no de Bedierfnesser vum Sägen ëmgeschalt ginn. Kooperéiert mat der Haaptsäge fir héichqualitativ Sägen.
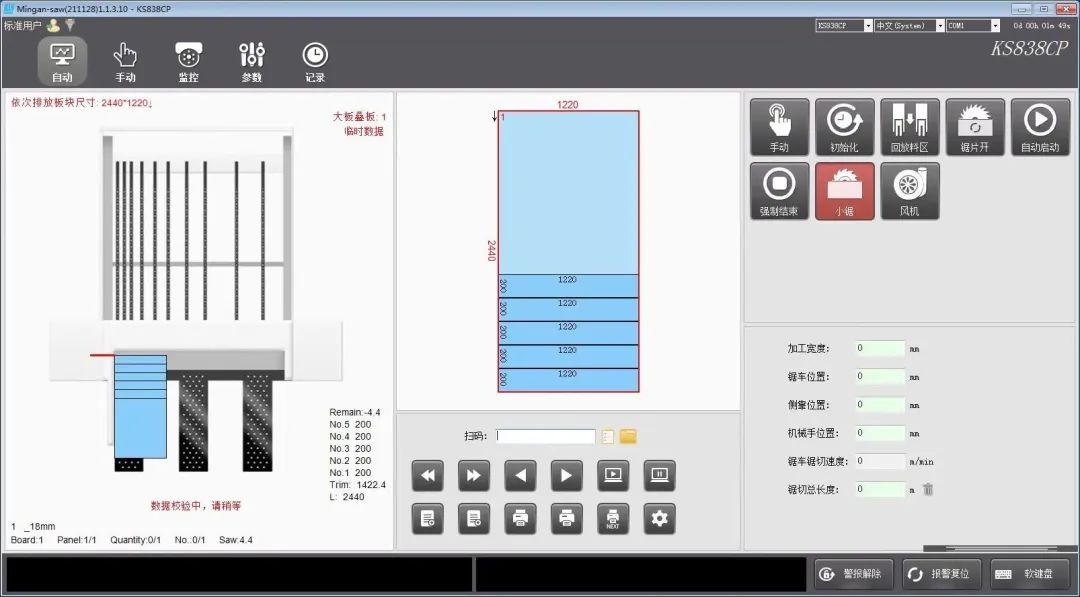
Optional Optimiséierungssoftware fir automatesch Optimiséierung vum Materiallayout a vum Sägen.
Beispill